


Fig. 267: FB - Overview of Modbus TCP connection with DCS drives
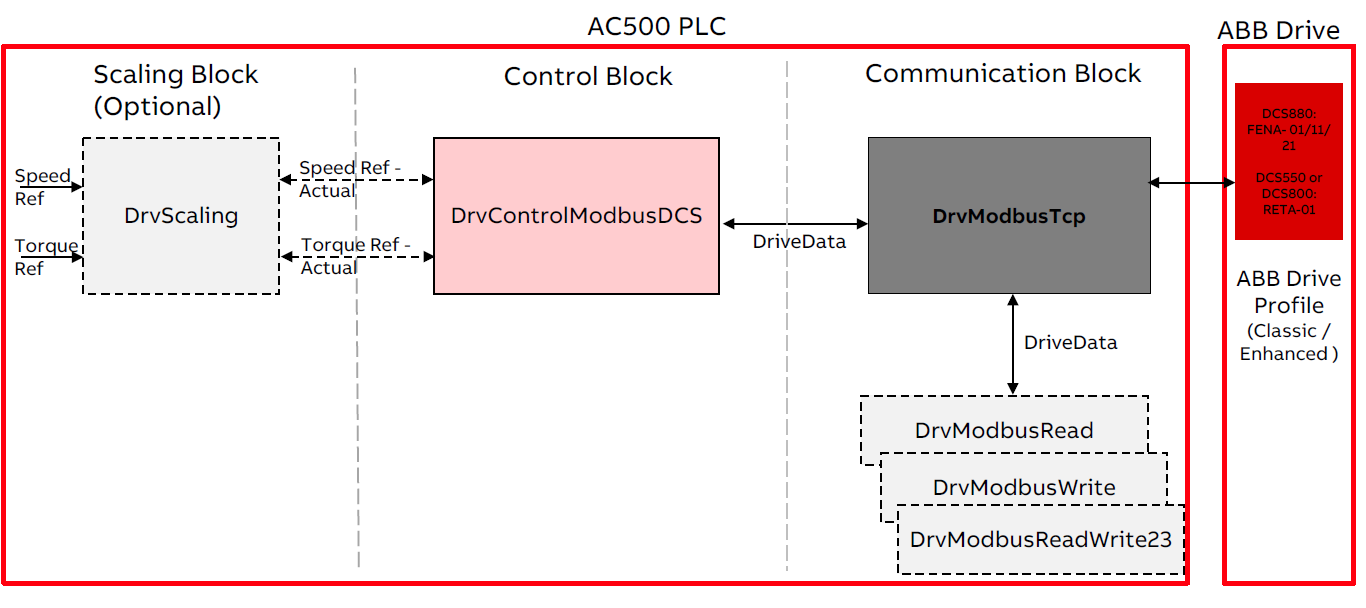
DCS550 and DCS800 drives
To exchange only status word, actual speed, control word and speed reference:
-
Communication function block in AC500 program:
Use function block “DrvModbusTcp”. ⮫ “DrvModbusTcp”
-
“DrvModbusTcp”
-
Control function block in AC500 program:
Use function block “DrvControlModbusDCS”. ⮫ “DrvControlModbusDCS”
-
Scaling of the speed or torque (optional):
Use function block “DrvScaling”. ⮫ “DrvScaling”
To exchange more than above mentioned values use additionally the following blocks:
-
Read the values:
Use the function block “DrvModbusRead”. ⮫ “DrvModbusRead”
-
Write the values:
Use the function block “DrvModbusWrite”. ⮫ “DrvModbusWrite”
-
Read write the values:
Use the function block “DrvModbusReadWrite23”. ⮫ “DrvModbusReadWrite23”
DCS880 drives
To exchange only status word, actual speed, control word and speed reference:
-
Communication profile in drive parameters: ABB Drives classic
-
Communication function block in AC500 program:
Use function block “DrvModbusTcp”. ⮫ “DrvModbusTcp”
-
“DrvModbusTcp”
-
Control function block in AC500 program:
Use function block “DrvControlModbusDCS”. ⮫ “DrvControlModbusDCS”
-
Scaling of the speed or torque (optional):
Use function block “DrvScaling”. ⮫ “DrvScaling”
To exchange status word, actual value1 (speed), actual value2 (torque), control word, reference1 (speed), reference value2 (torque) and up to 12 more values read from drive and up to 12 more values write to the drive:
-
Communication profile in drive parameters: ABB drives enhanced
-
Communication function block in AC500 program:
Use the function block “DrvModbusTcp” with input EnhancedProfile = TRUE. ⮫ “DrvModbusTcp”
-
“DrvModbusTcp”
-
Control function block in AC500 program:
Use function block “DrvControlModbusDCS”. ⮫ “DrvControlModbusDCS”
-
Scaling of the speed or torque (optional): Use function block “DrvScaling”. ⮫ “DrvScaling”
To exchange more than above mentioned values use additionally the following blocks:
-
Read the values:
Use the function block “DrvModbusRead”. ⮫ “DrvModbusRead”
-
Write the values:
Use the function block “DrvModbusWrite”. ⮫ “DrvModbusWrite”
-
Read Write the values:
Use the function block “DrvModbusReadWrite23”.⮫ “DrvModbusReadWrite23”